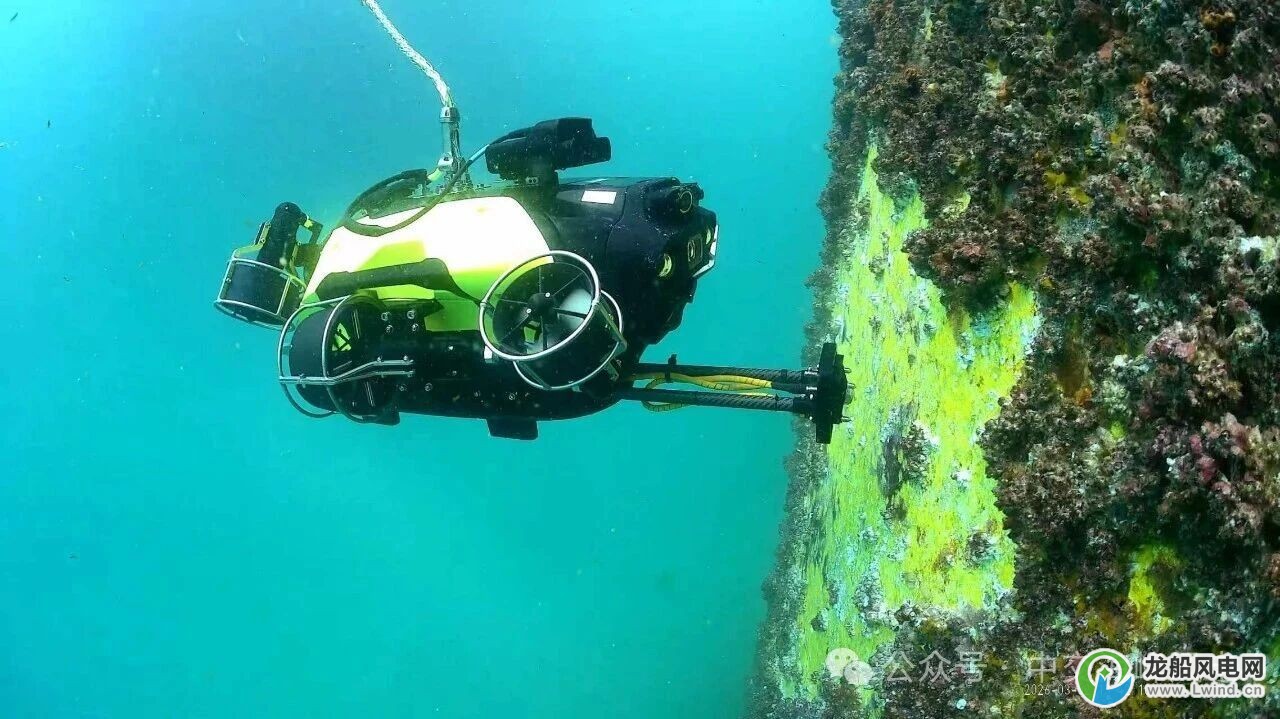
清晨的广东阳江海上风电场,薄雾尚未散尽,运维船驾驶室的控制屏幕上,一台水下机器人正贴着海上风机桩基缓缓游弋。高清摄像头与测量仪器将水下画面和参数实时传回——锈蚀斑点、涂层剥落、牺牲阳极的消耗状态、三维影像,一览无余。
如果把海上风机比作矗立在碧波之上的“大树”,那深扎海床的桩基就是大树的“生命之根”。这处藏于海面之下的根基,既要承载千钧重的机身与叶轮,还要持续抵御海水侵蚀与海洋生物附着腐蚀。哪怕是一丝细微裂纹,都可能给这片“海上钢铁森林”埋下重大安全隐患。为确保风机长期稳定服役,中交海峰运维团队定期对桩基水下全面“体检”,提前精准发现“病因”,为后续维修决策提供依据。而传统水下检测依赖潜水员探摸,检测质量依赖人员经验水平。加之水下环境复杂多变,急流、暗涌、低能见度,以及尖锐附着物与缠绕物,潜水员水下作业风险极高。
为破解安全与效能双重难题,运维团队把目光投向无人智能装备。团队先后构思无人机、无人船、水下爬壁机器人等多种技术方案,但经论证评审,均难以满足桩基近距离精细化检测需求,有的卡在环境适应性上,有的败在检测精度上,有的算下来成本比人工还高。一轮轮试验反复验证,方案却接连遇阻,技术攻关一度陷入僵局。
2025年3月,在一次现场视频复盘检查中,中交海峰科技一体化运维部广东区域负责人杨凯突发灵感:“要是有一种机器人,可以像潜水员一样携带摄像头等检测设备在水下自由移动,难题不就迎刃而解了?”循着这一思路,运维团队联合香港科技大学,正式启动海上风电桩基检测专用水下机器人的联合技术攻关。
为使设备能在紊乱湍急的海流中稳定抵近桩基,团队深耕姿态控制算法,为其配备升降与前后推进器,融合多源定位数据,反复优化航行策略,让设备可在复杂水流环境中如“钉子”一般稳稳悬停。为实现水下“看得清、测得准”,团队将水下多维成像摄像机、水下超声波测厚仪、电位测量仪三类传感器开展模块化集成改造,优化机械臂运动路径,实现一次下潜即可同步采集影像、点云、电化学等多维度检测数据。
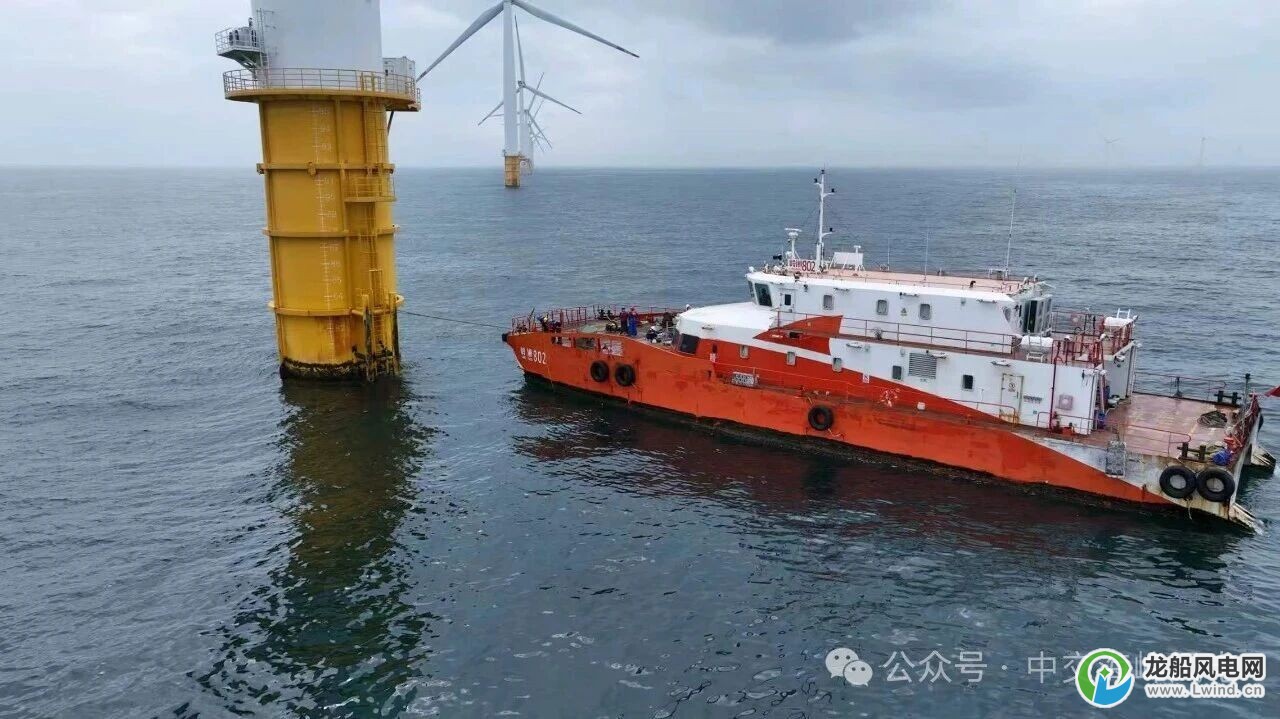
今年3月,中广核阳江南鹏岛海上风电场风机基础防腐安全检测项目开工,中交海峰首次规模化投用这套水下机器人,现场应用效果令人振奋。水下机器人自船舷平稳入水,脐带缆缓缓释放,桩基表面每一处细节实时清晰呈现在运维船监控屏幕;机械臂精准伸出,测厚数据即时回传,电位计贴合阳极块,腐蚀电位参数同步读取。“以往潜水员需要连续5天完成的探摸工作量,如今水下机器人一天就能完成。”拥有多年一线施工经验的张有为盯着屏幕上的影像与检测数据感慨道。运营团队持续围绕水下机器人姿态控制、桩基腐蚀检测、桩基状态评估等难点进行系统研究,目前已累计形成知识产权6项、发明专利1项,搭建起成套的知识产权技术储备。
从潜水员“盲人摸象”式的人工探摸,到水下机器人“精准扫描”的智能检测,从依赖个人经验走向依靠数据决策,从被动响应走向主动预防,中交海峰正以智能装备驱动海上风电运维走向更高效、更安全、更智能的新时代。
来源:中交海峰风电